双臂机器人
COMPOSITE ROBOT
产品列表
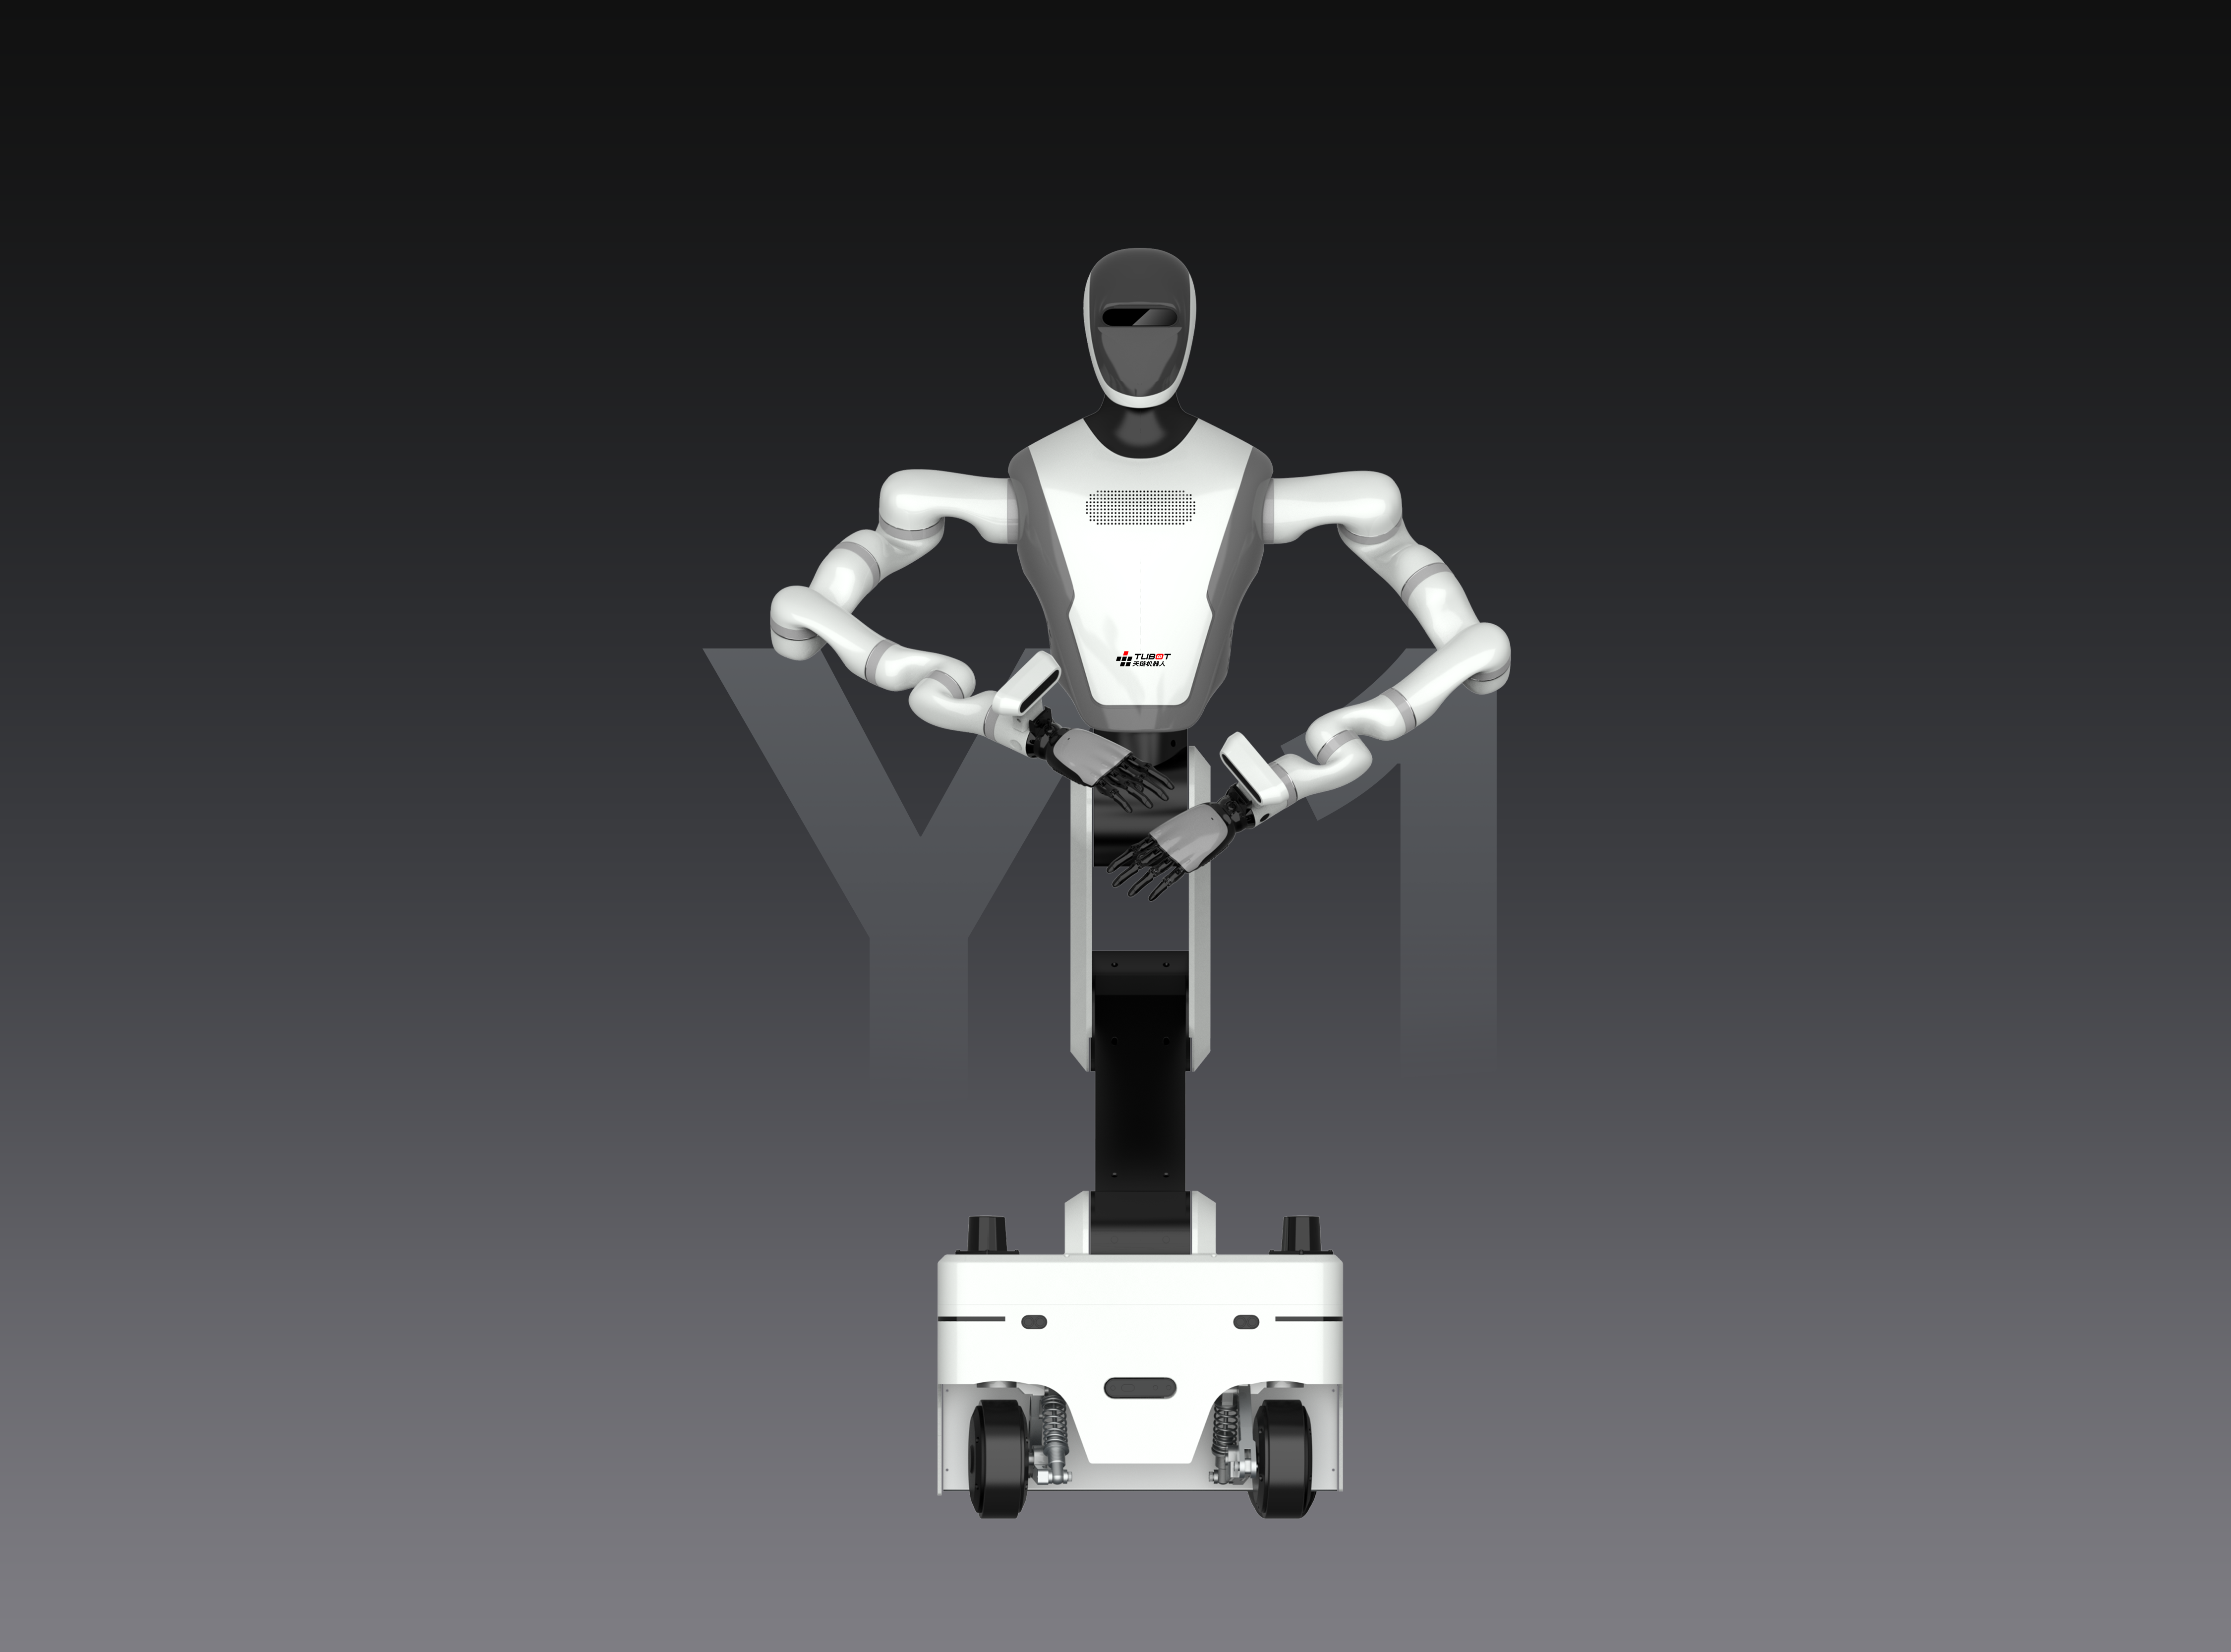
Q1轮式折叠升降机器人
折叠收拢设计 · 灵活移动 · 自主导航
外形尺寸: 684×670×1210mm(收拢状态)整机重量: ≤120kg工作范围: 2050mm单臂额定负载: 5kg运动速度: ≤1.2m/s爬坡角度: ≤5°跨越斜坡障碍: 20mm跨越间隙: 20mm转弯半径: 原地转弯升降行程: 540mm导航方式: 激光雷达自主导航,激光扫描避障定位精度: ±50mm/±3°工作时长: 4h充电时长: 2.5h无线通信: WIFI扩展接口: 网口×1、HDMI×1、USB3.0×2二次开发: ROS2、API默认主控: Jetson AGX Orin 64G + 1T SSD
查看详情 →
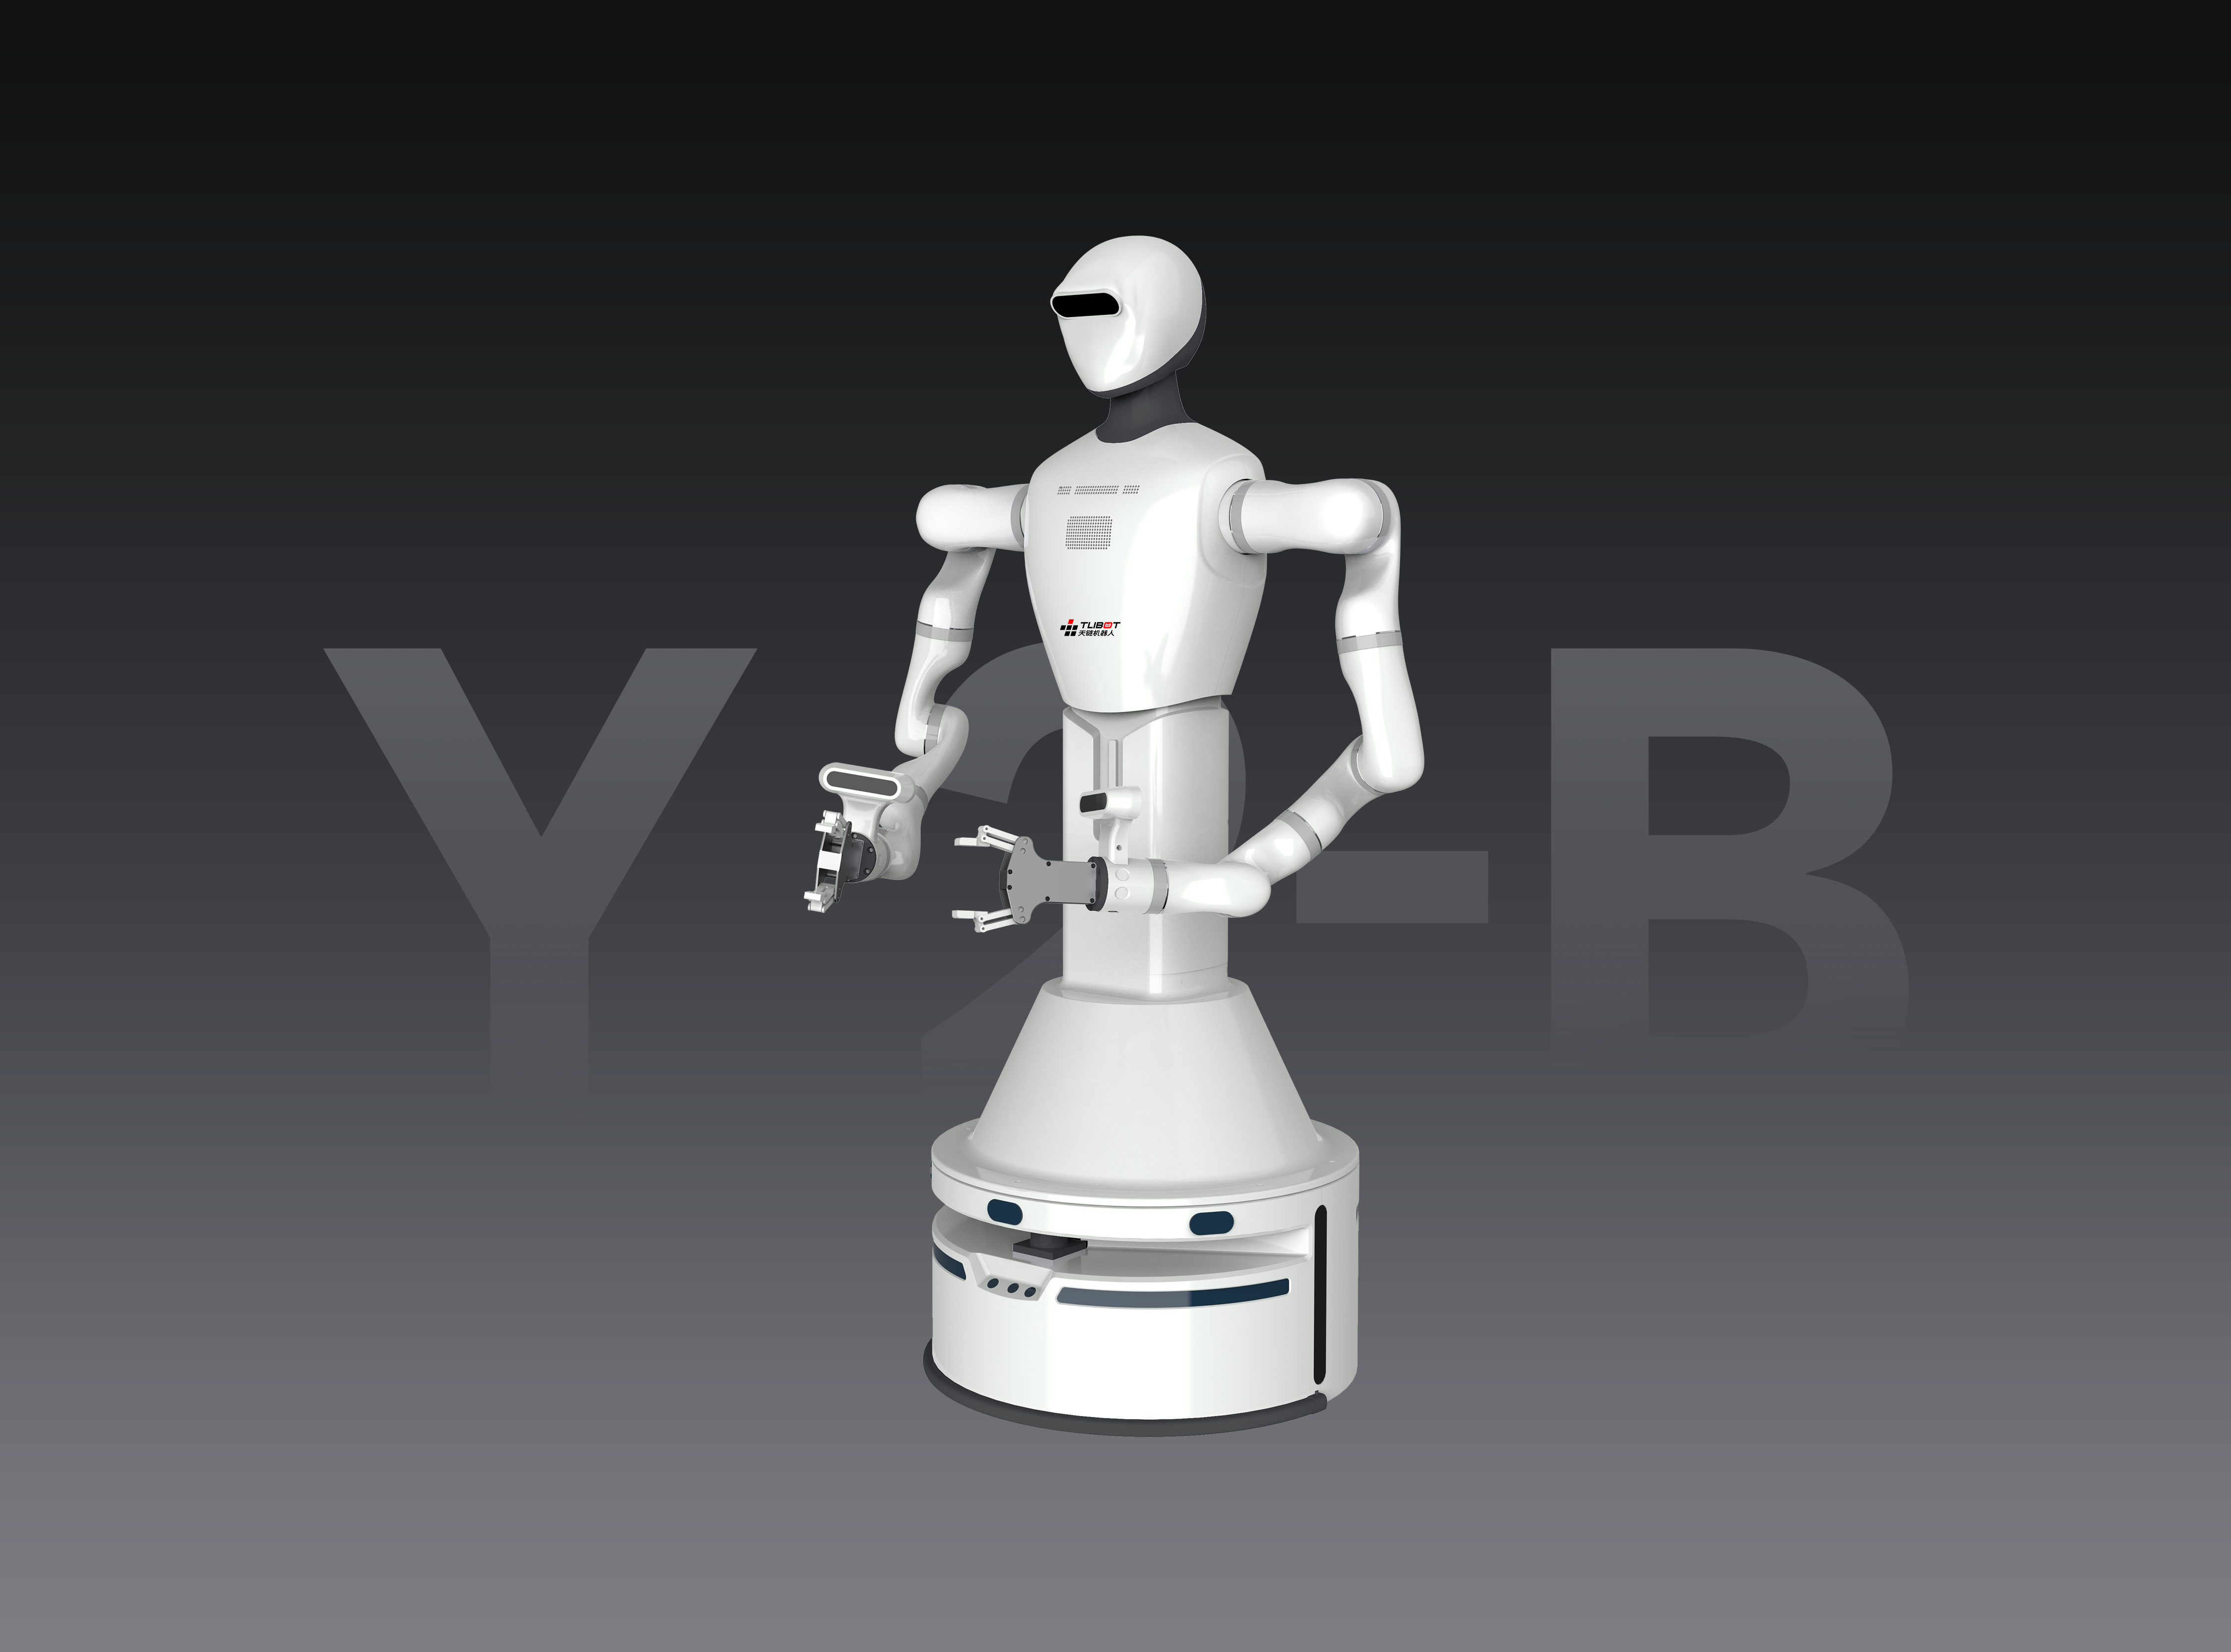
Q2-B双臂俯仰机器人
双臂俯仰作业 · 紧凑机身 · 高效协作
外形尺寸: 745×525×1341mm(收拢状态)整机重量: ≤85kg工作范围: 2160mm单臂额定负载: 5kg运动速度: ≤1.2m/s爬坡角度: ≤5°跨越斜坡障碍: 20mm跨越间隙: 20mm转弯半径: 原地转弯导航方式: 激光雷达自主导航,激光避障定位精度: ±50mm/±3°工作时长: 3-4h充电时长: 3h无线通信: WIFI扩展接口: 网口×1、HDMI×1、USB3.0×2二次开发: ROS2、API默认主控: Jetson Orin NX 16G + 512G SSD
查看详情 →
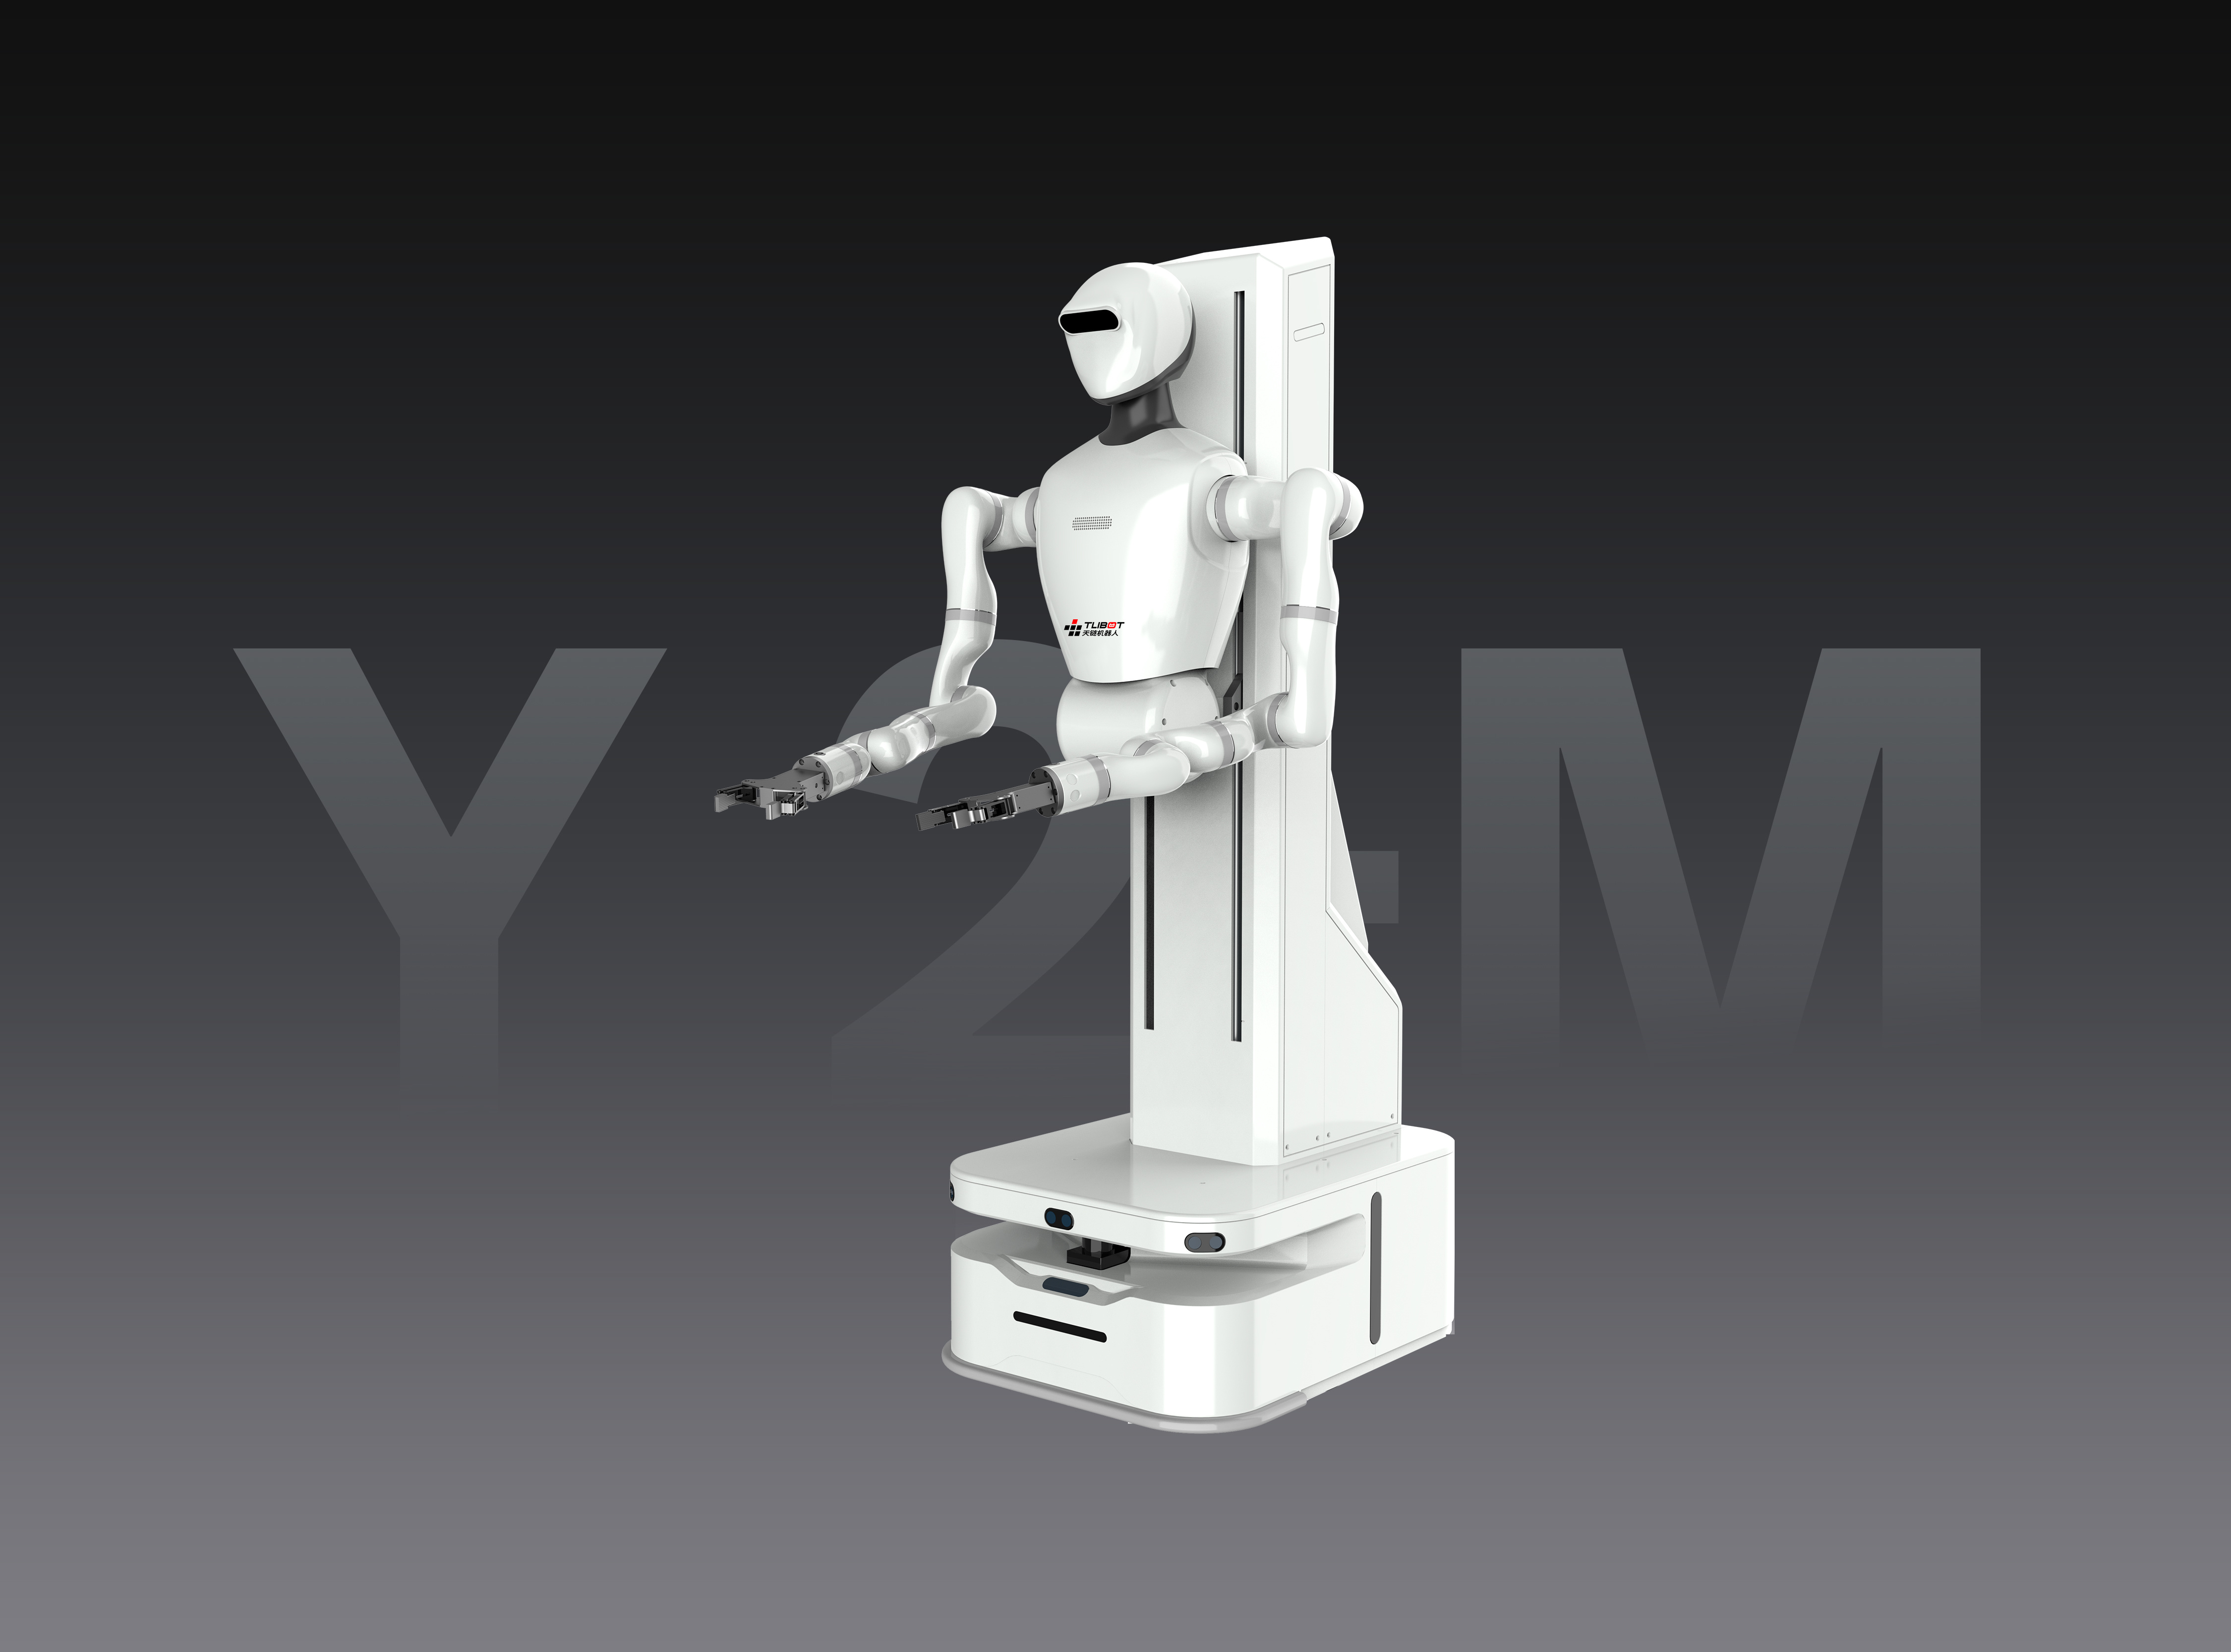
Q2-M双臂升降机器人
双臂升降作业 · 700mm行程 · 大范围覆盖
外形尺寸: 660×660×1565mm(收拢状态)整机重量: ≤95kg工作范围: 2195mm单臂额定负载: 5kg运动速度: ≤1.2m/s爬坡角度: ≤5°跨越斜坡障碍: 15mm跨越间隙: 30mm转弯半径: 406mm升降行程: 700mm导航方式: 激光雷达自主导航,激光避障定位精度: ±50mm/±3°工作时长: 4h充电时长: 3h无线通信: WIFI扩展接口: 网口×1、HDMI×1、USB3.0×2二次开发: ROS2、API默认主控: Jetson Orin NX 16G + 512G SSD
查看详情 →
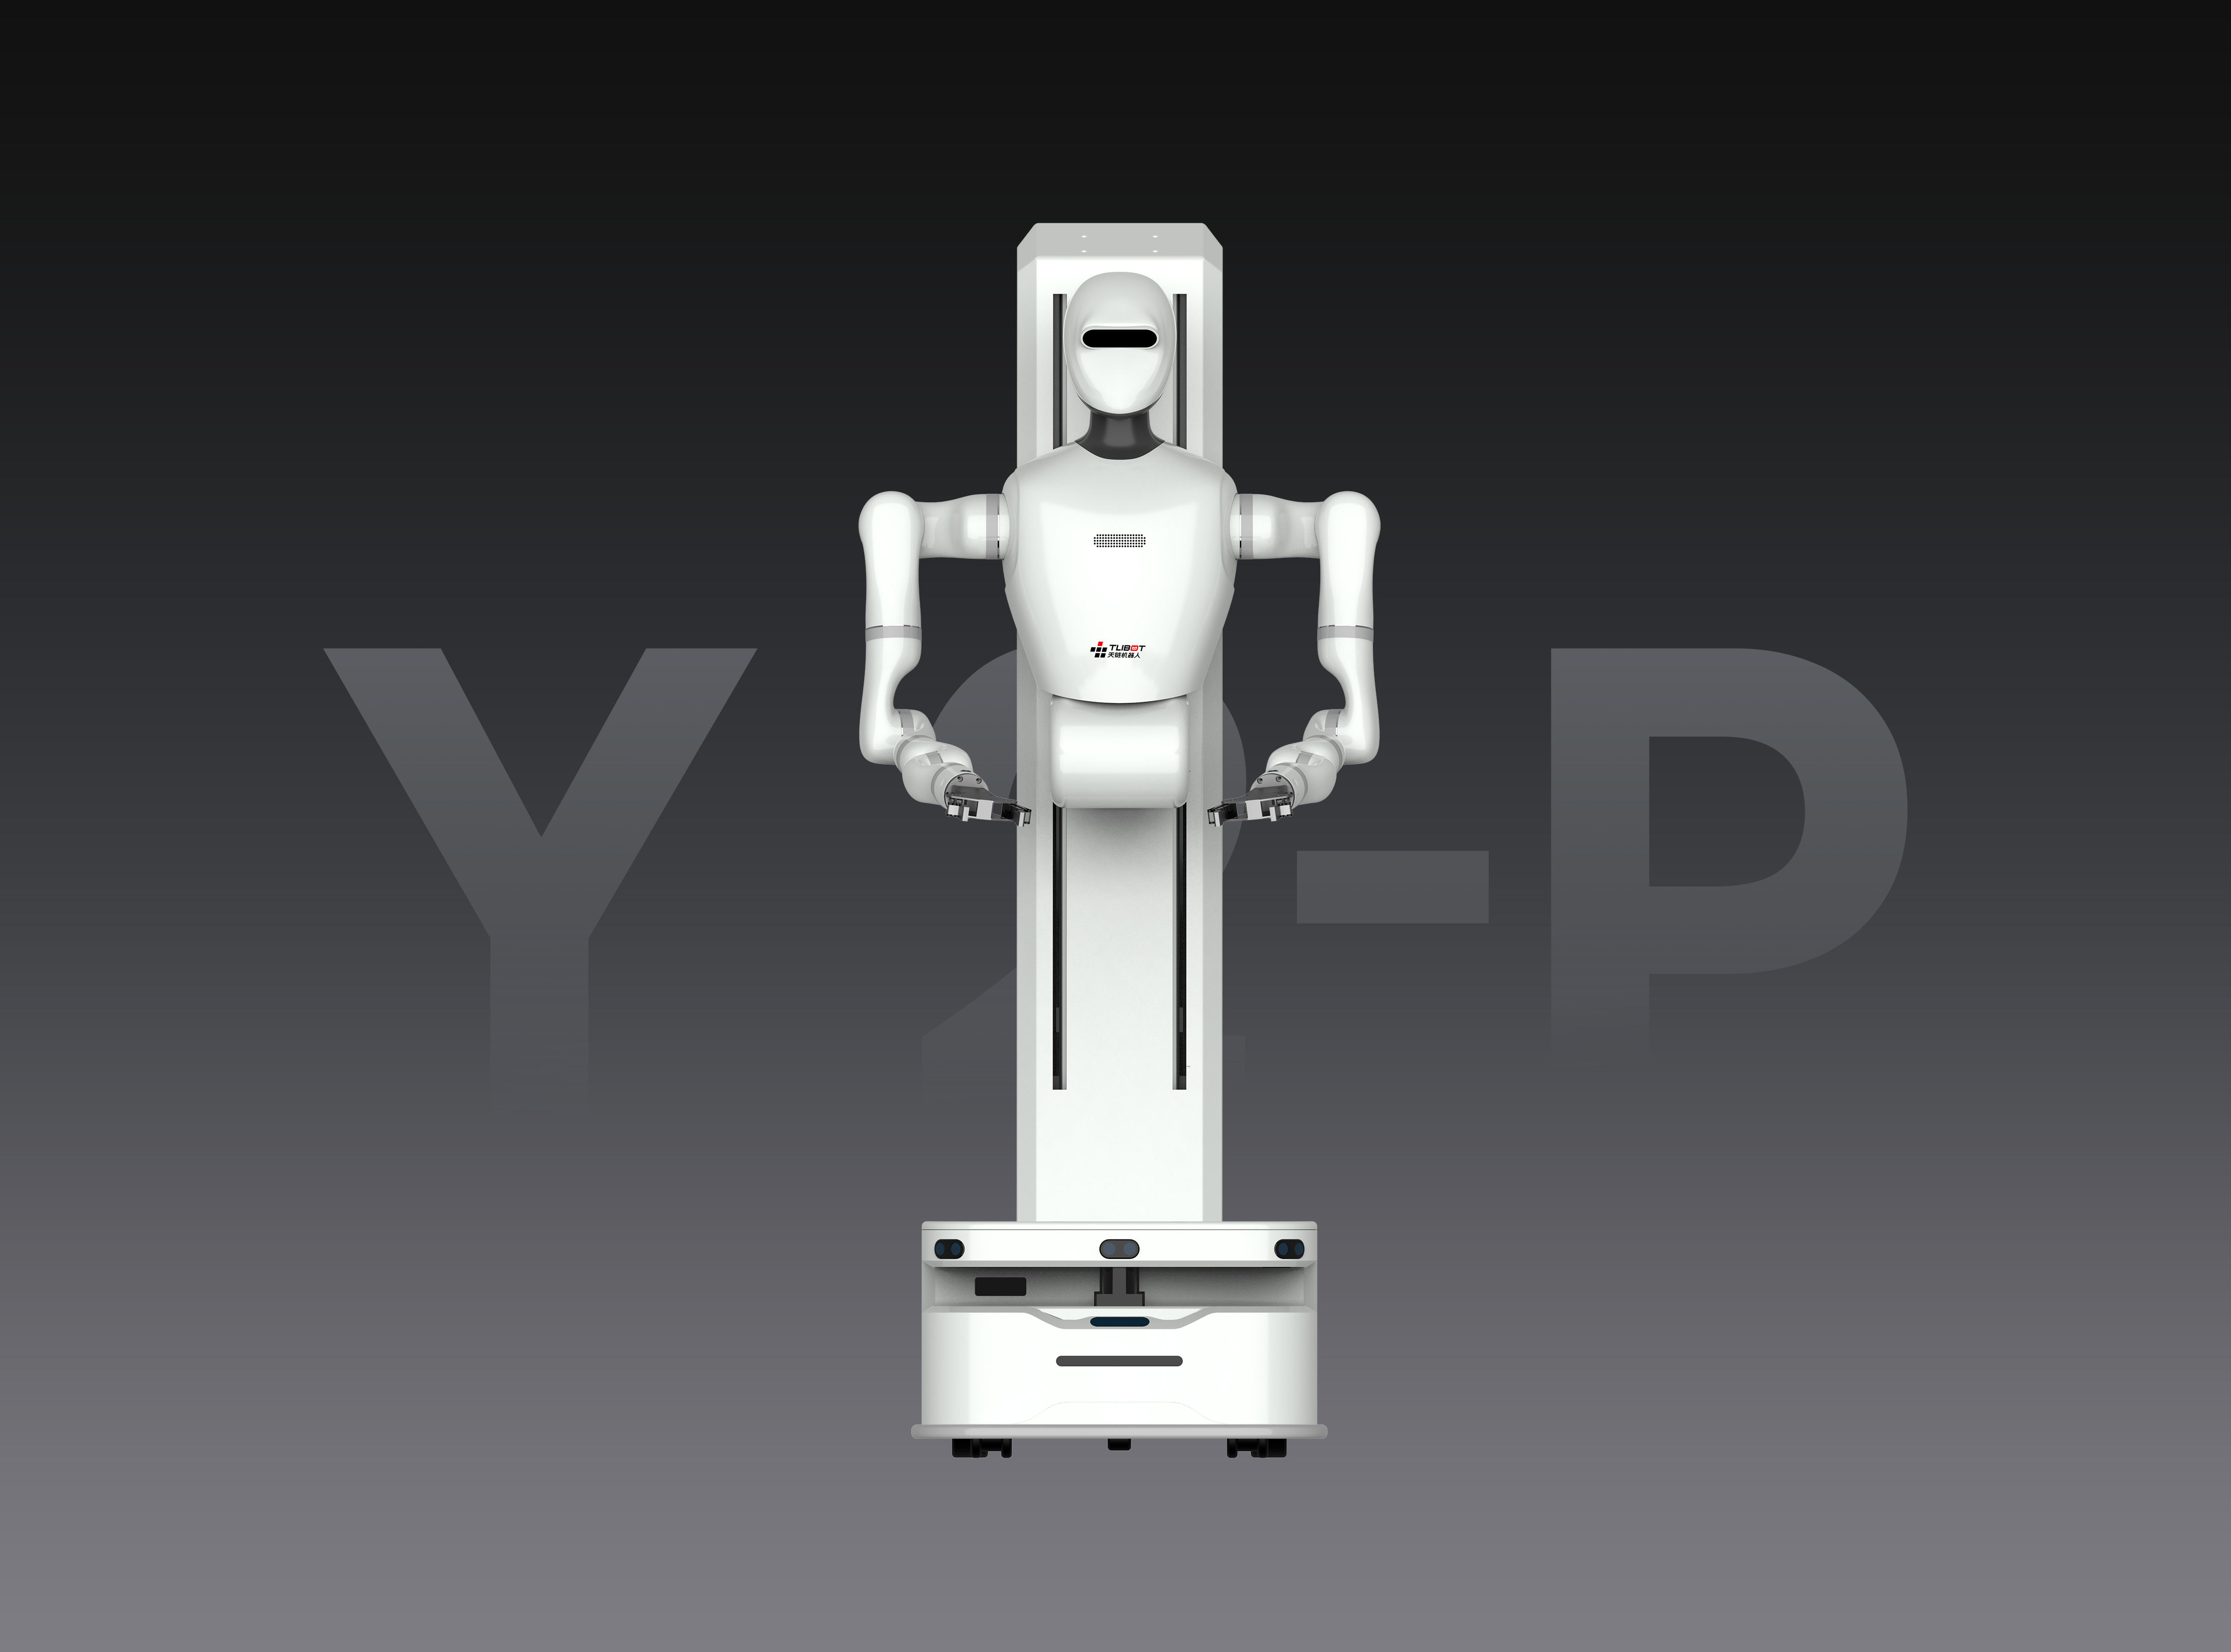
Q2-P双臂俯仰升降机器人
俯仰+升降双模式 · 8°爬坡 · 全地形适应
外形尺寸: 660×660×1565mm(收拢状态)整机重量: ≤95kg工作范围: 2195mm单臂额定负载: 5kg运动速度: ≤1.2m/s爬坡角度: ≤8°跨越斜坡障碍: 15mm跨越间隙: 30mm转弯半径: 406mm升降行程: 700mm导航方式: 激光雷达自主导航,激光避障定位精度: ±50mm/±3°工作时长: 4h充电时长: 3h无线通信: WIFI扩展接口: 网口×1、HDMI×1、USB3.0×2二次开发: ROS2、API默认主控: Jetson Orin NX 16G + 512G SSD
查看详情 →
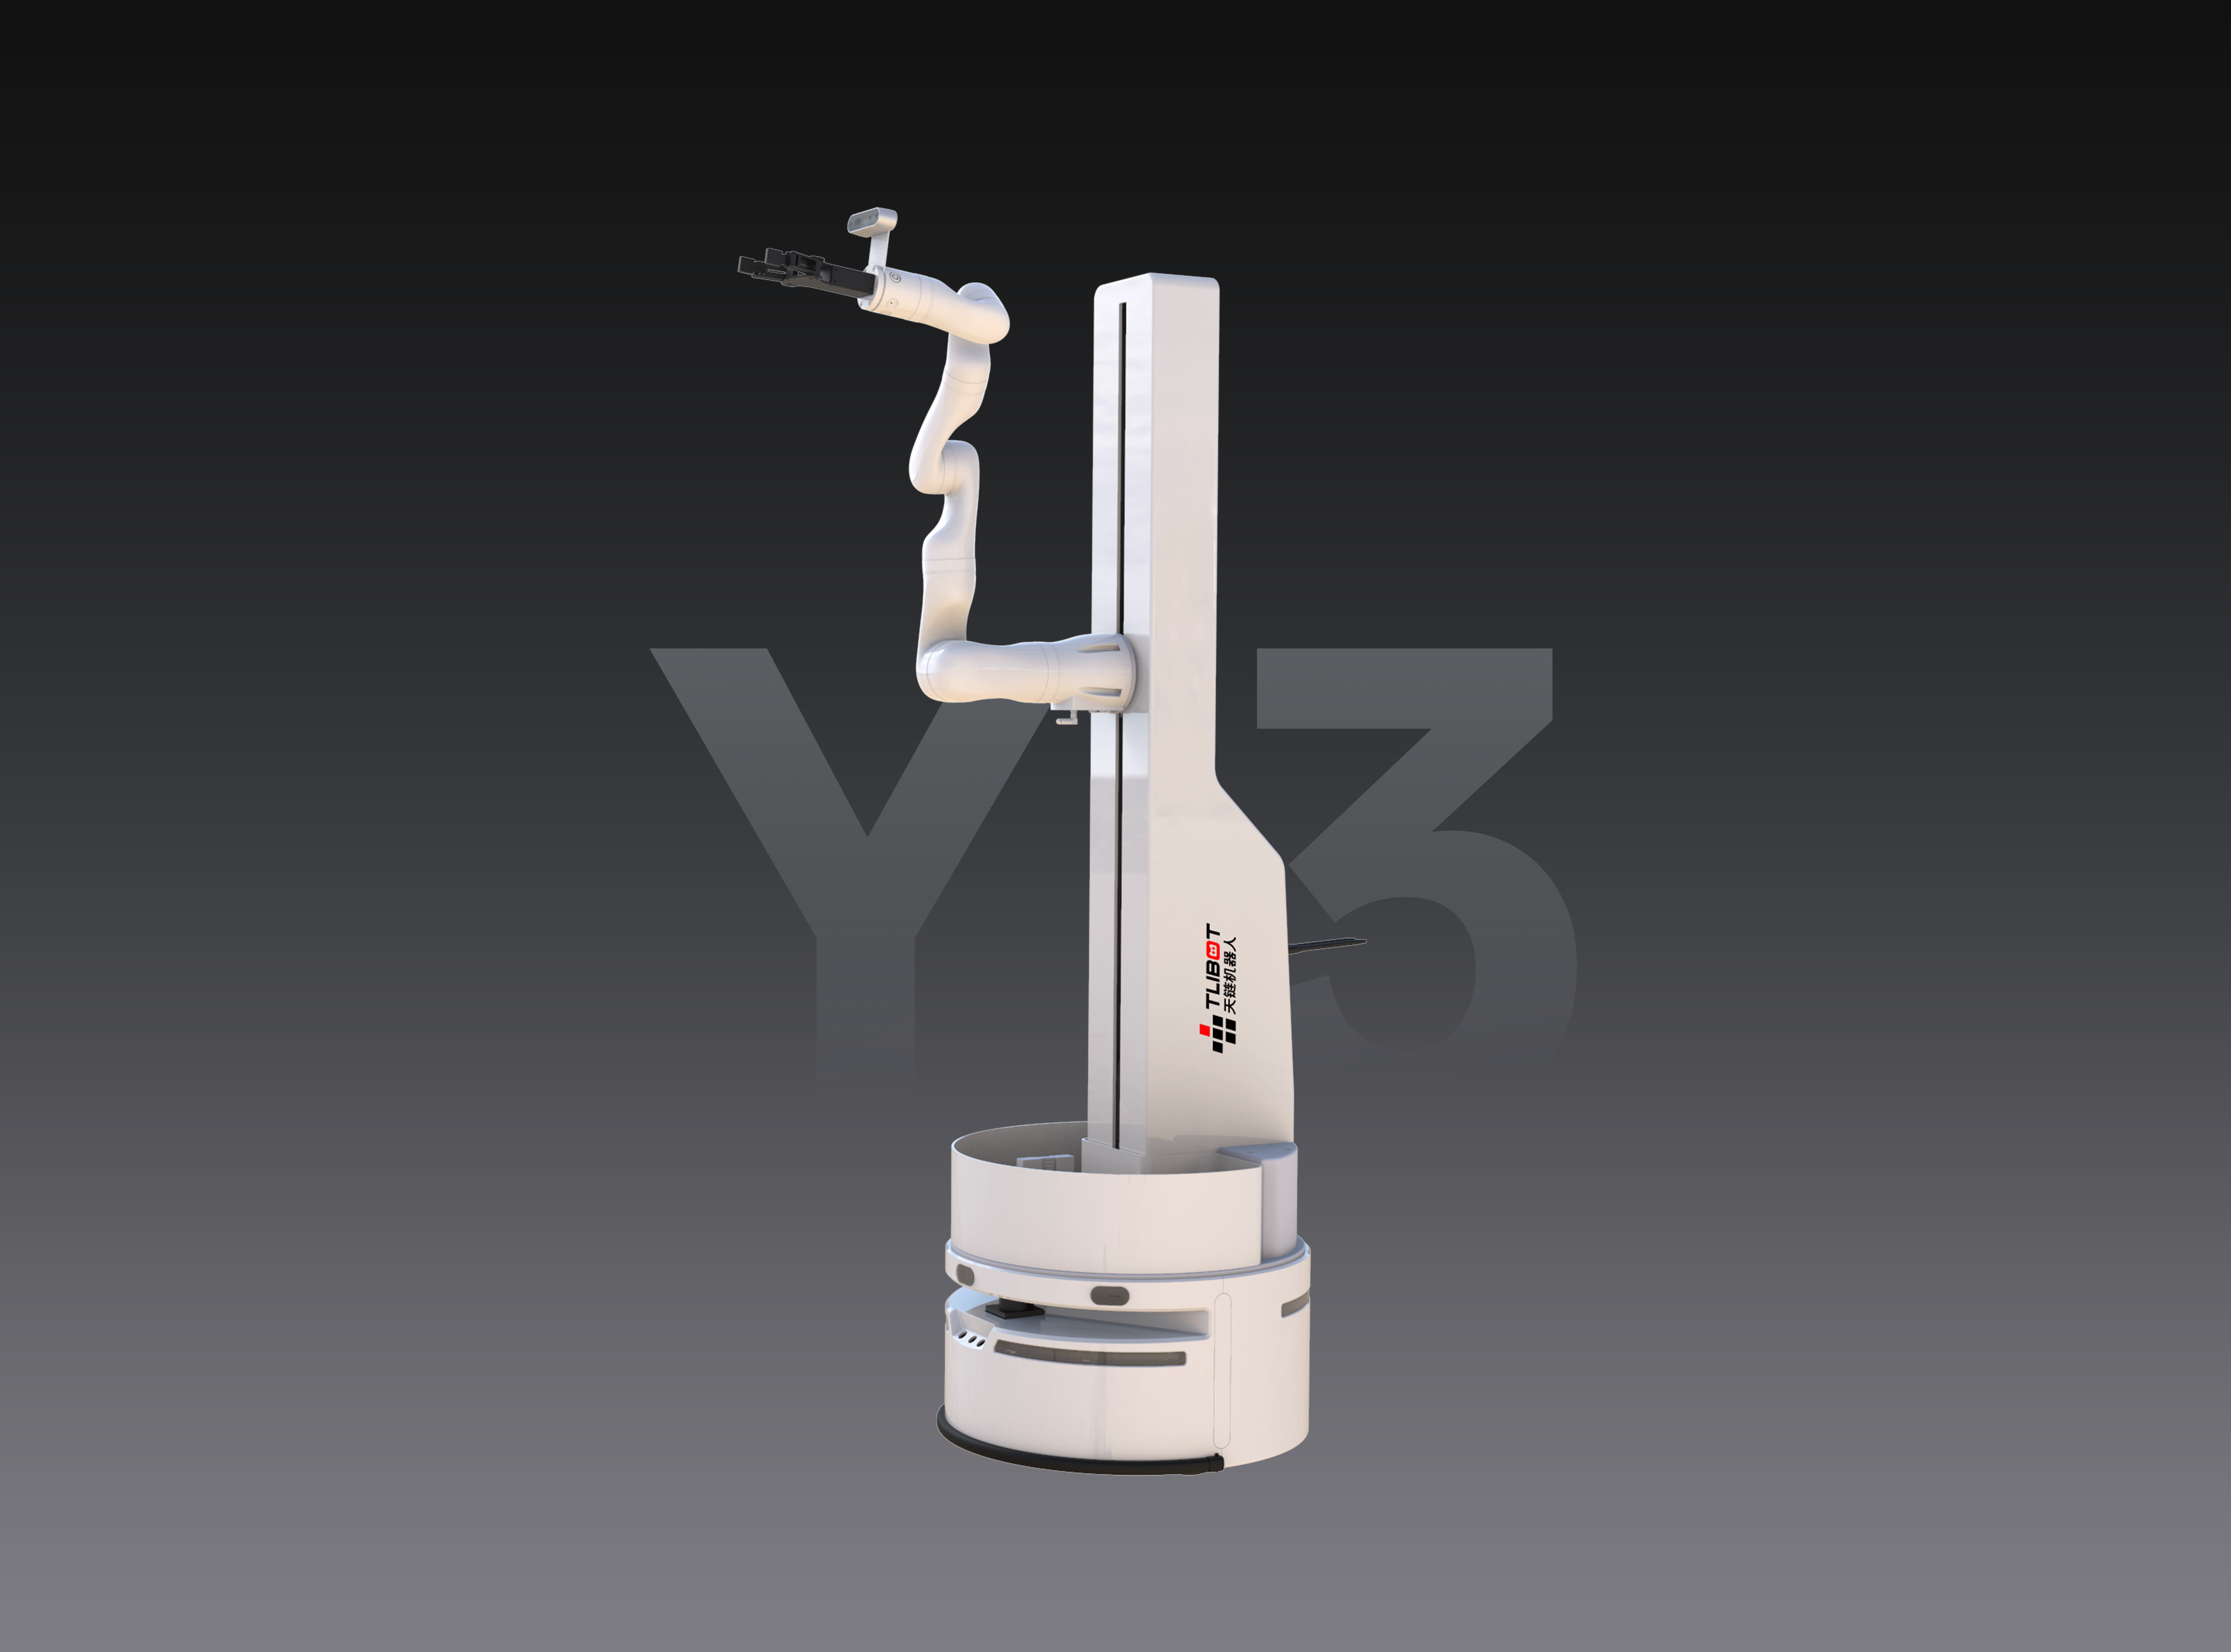
Q3轮式单臂升降机器人
单臂升降 · 900mm大行程 · 高速移动
外形尺寸: 612×530×1600mm(收拢状态)整机重量: ≤90kg工作范围: 610mm单臂额定负载: 5kg运动速度: ≤1.5m/s爬坡角度: ≤5°跨越斜坡障碍: 20mm跨越间隙: 20mm转弯半径: 250mm升降行程: 900mm导航方式: 激光雷达自主导航,激光避障避障距离: 向前/左右:3000mm(可调),向后:0mm定位精度: ±50mm/±3°工作时长: 3-4h充电时长: 3h无线通信: WIFI扩展接口: 网口×1、HDMI×1、USB3.0×2二次开发: ROS2、API默认主控: Jetson Orin NX 16G + 512G SSD
查看详情 →
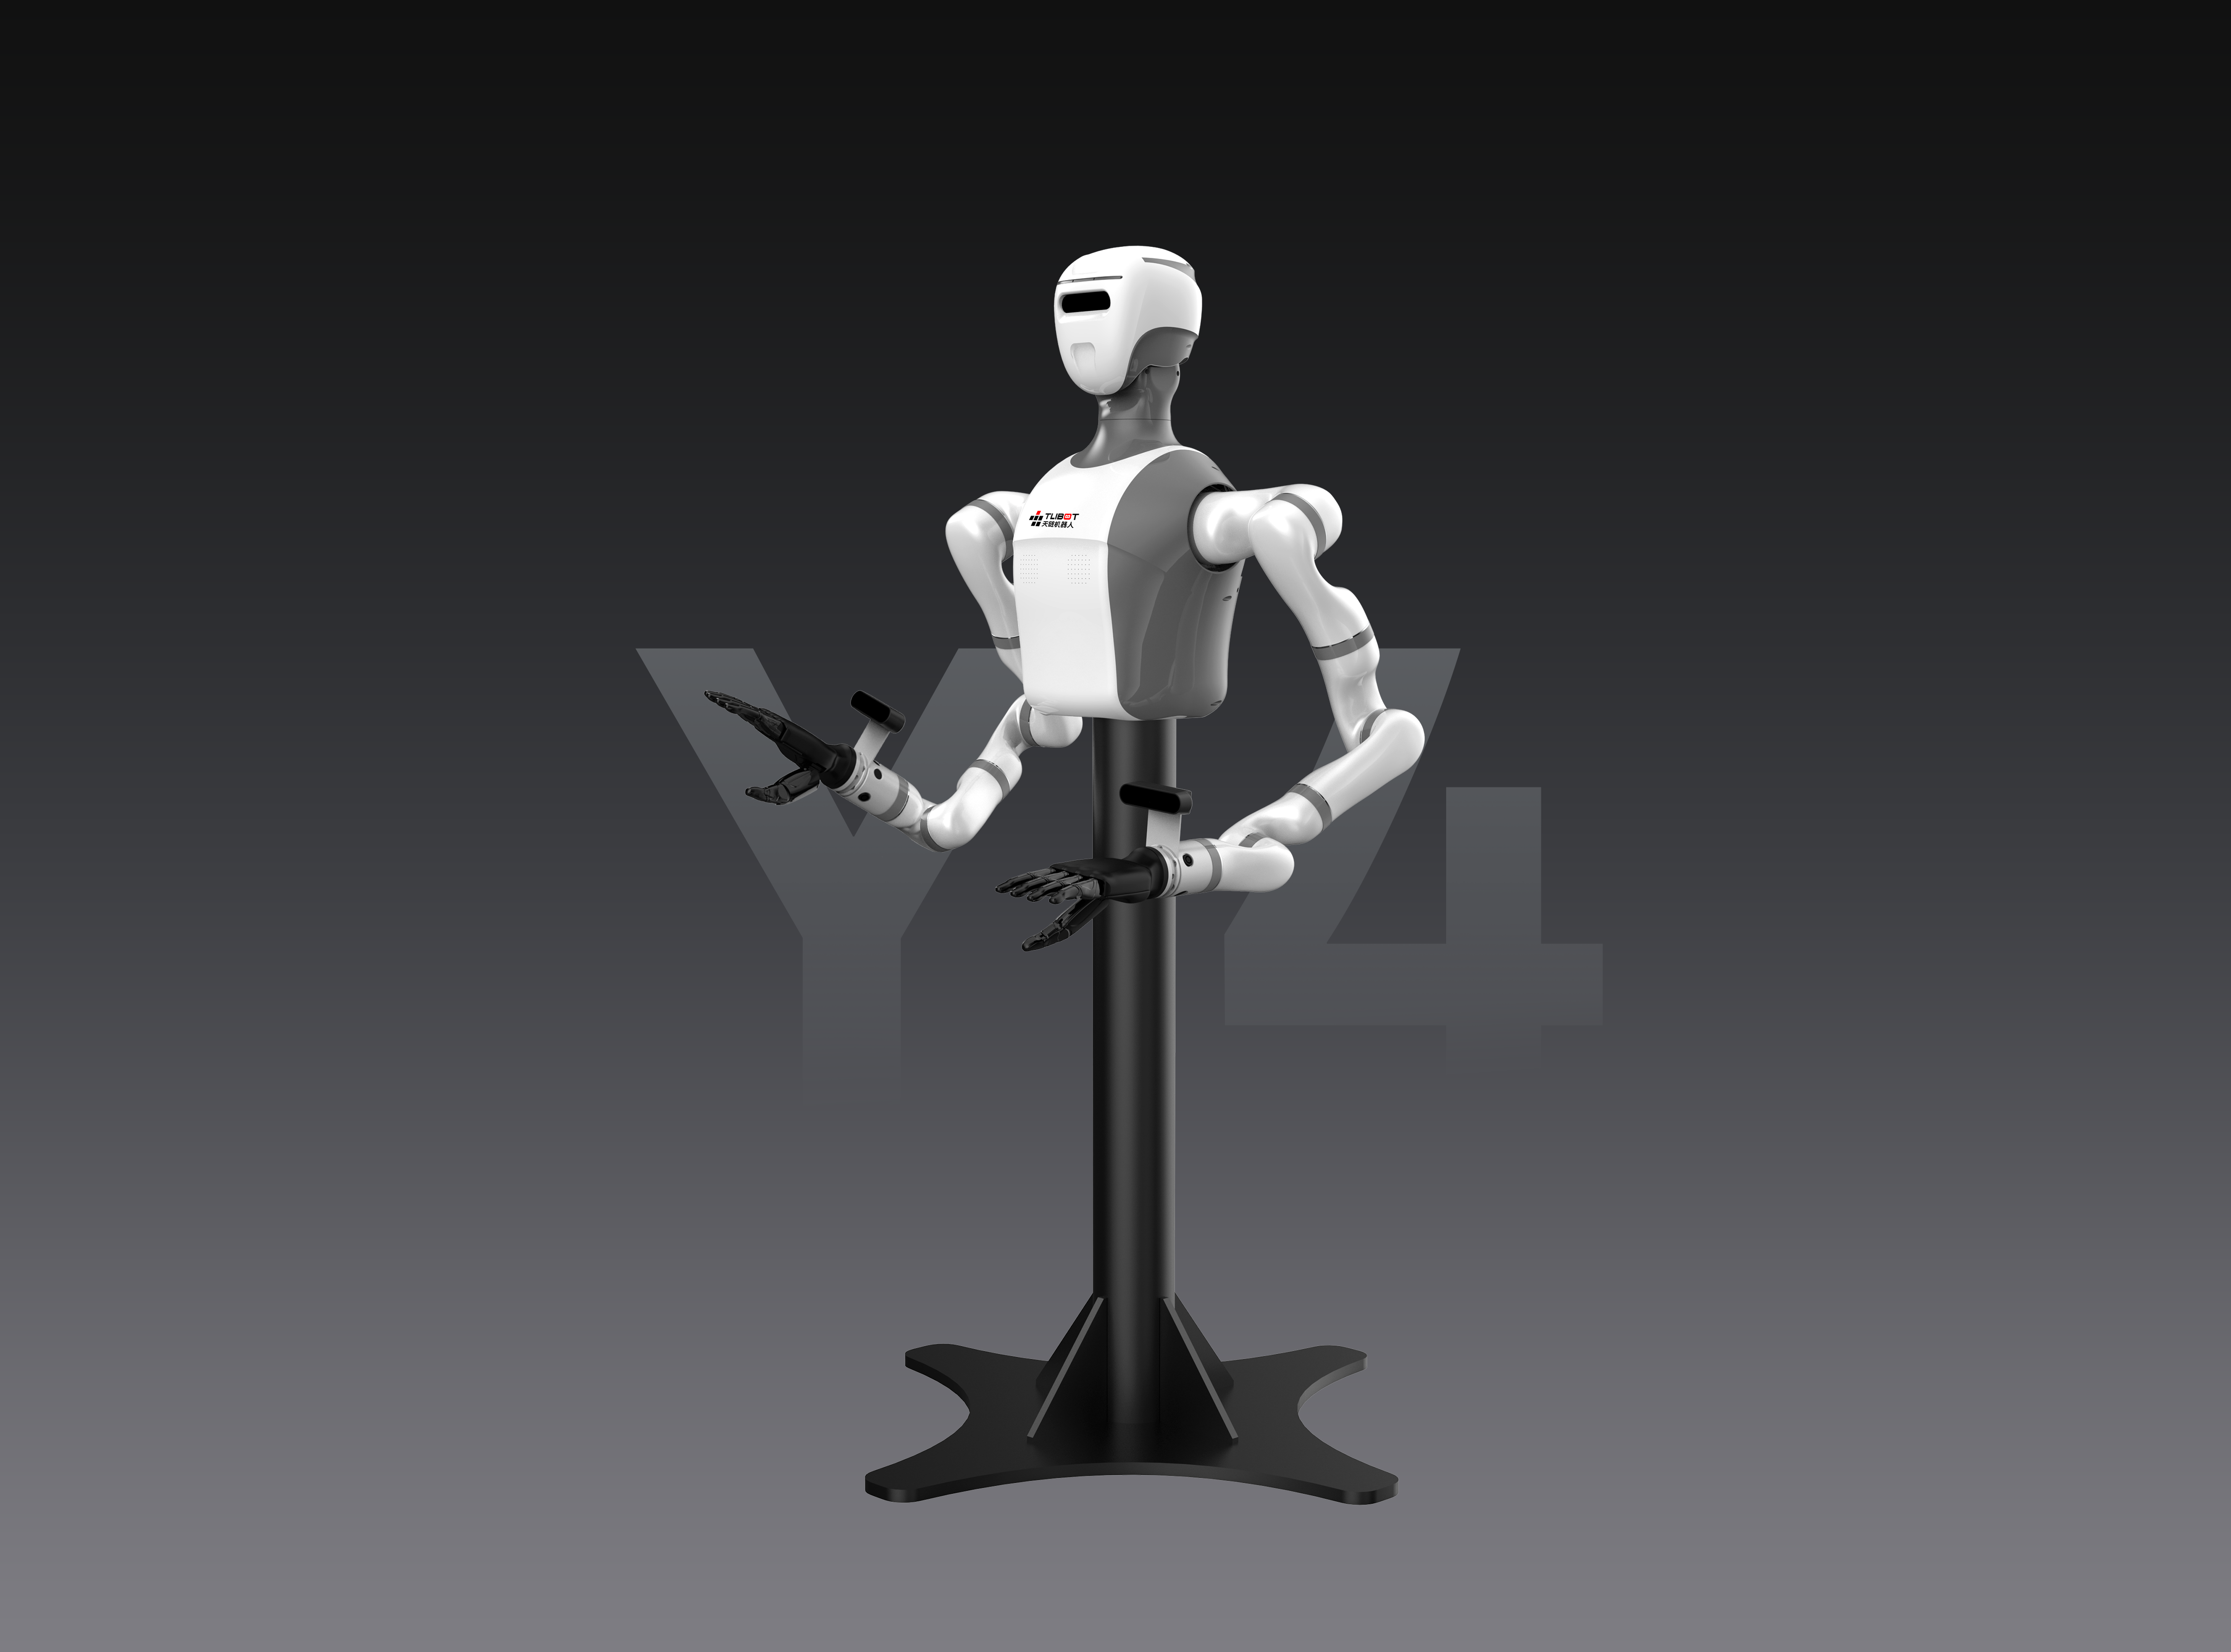
Q4定桩数采双臂机器人
定桩作业 · 数据采集 · 双臂协同
外形尺寸: 594×600×1445mm(收拢状态)整机重量: ≤55kg工作范围: 610mm单臂额定负载: 5kg工作高度: 1100mm通信: 以太网固定方式: 地面固定/万向轮供电方式: 电源控制柜扩展接口: 网口×2、USB3.0×3二次开发: ROS2、API默认不带主控: 客户自备PC,推荐配置:X86架构,Intel i5-1340P,内存16G以上
查看详情 →